产品介绍
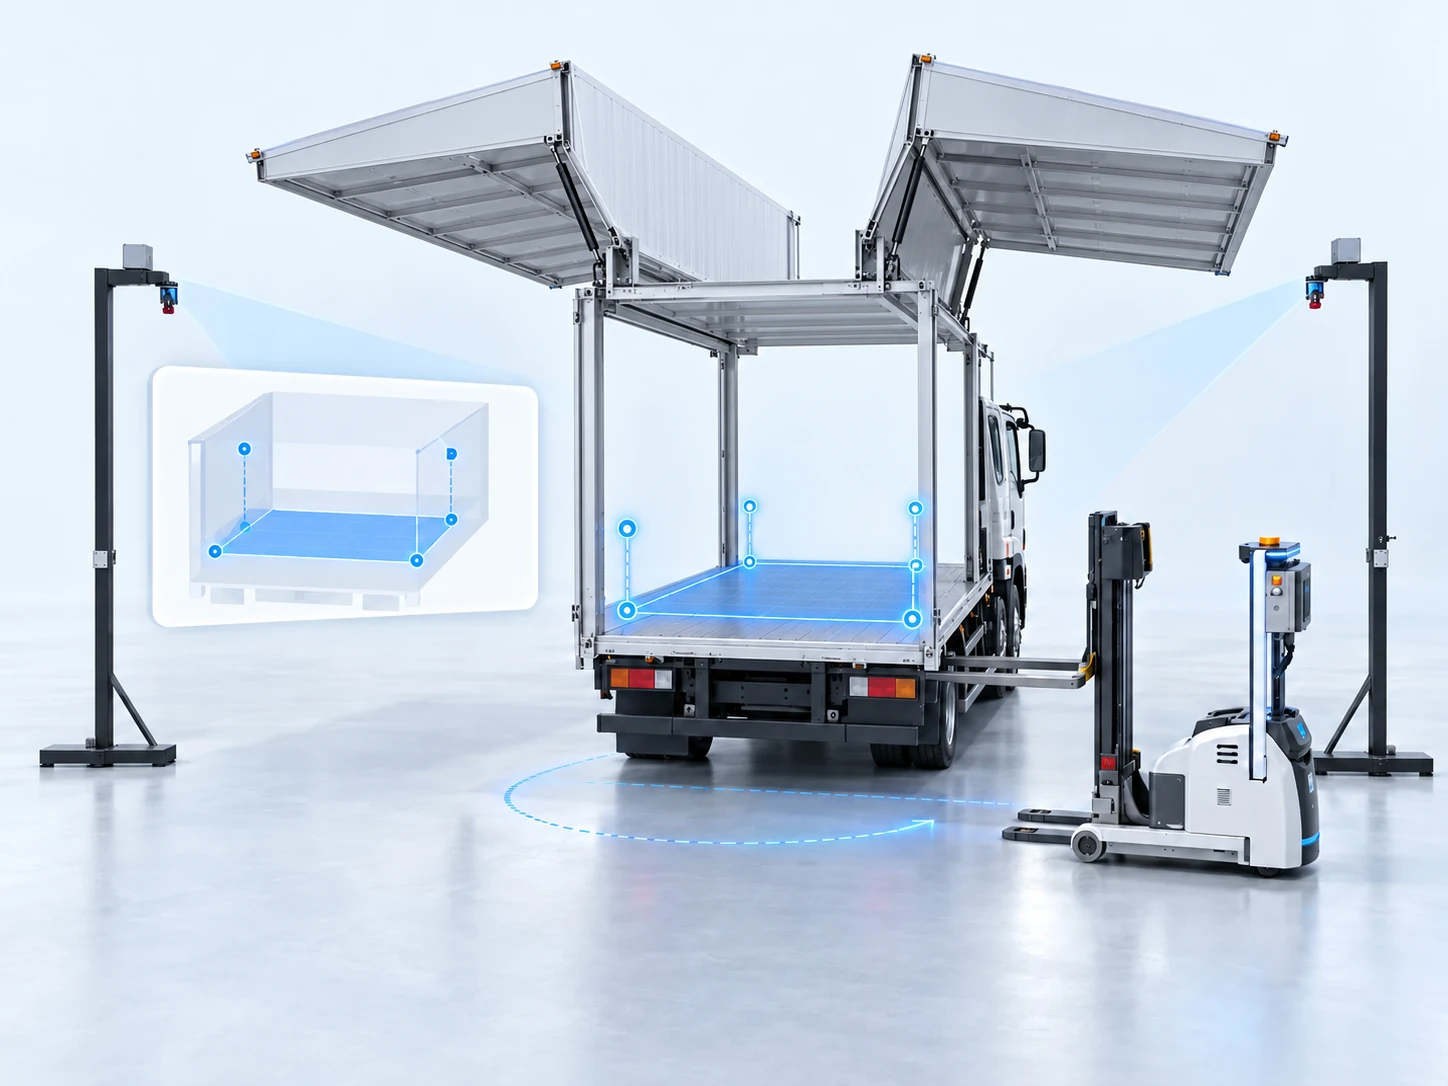
系统面向大中型货车的自动装卸定位,以视觉或激光感知获取车体与作业区域信息,计算 AGV 装卸所需的位置数据。
通过粗定位与抵近精定位衔接感知和执行,可独立运行,并通过 RPC 通信与车辆控制系统形成作业闭环。
工作流程
- 对车体和作业区域进行扫描,完成地面校正与点云滤波。
- 先定位车辆和目标区域,再利用点云模板匹配、主成分分析等方法细化定位。
- 输出车板高度、四角点世界坐标与车身偏航角,供 AGV 规划装卸动作。
适用场景
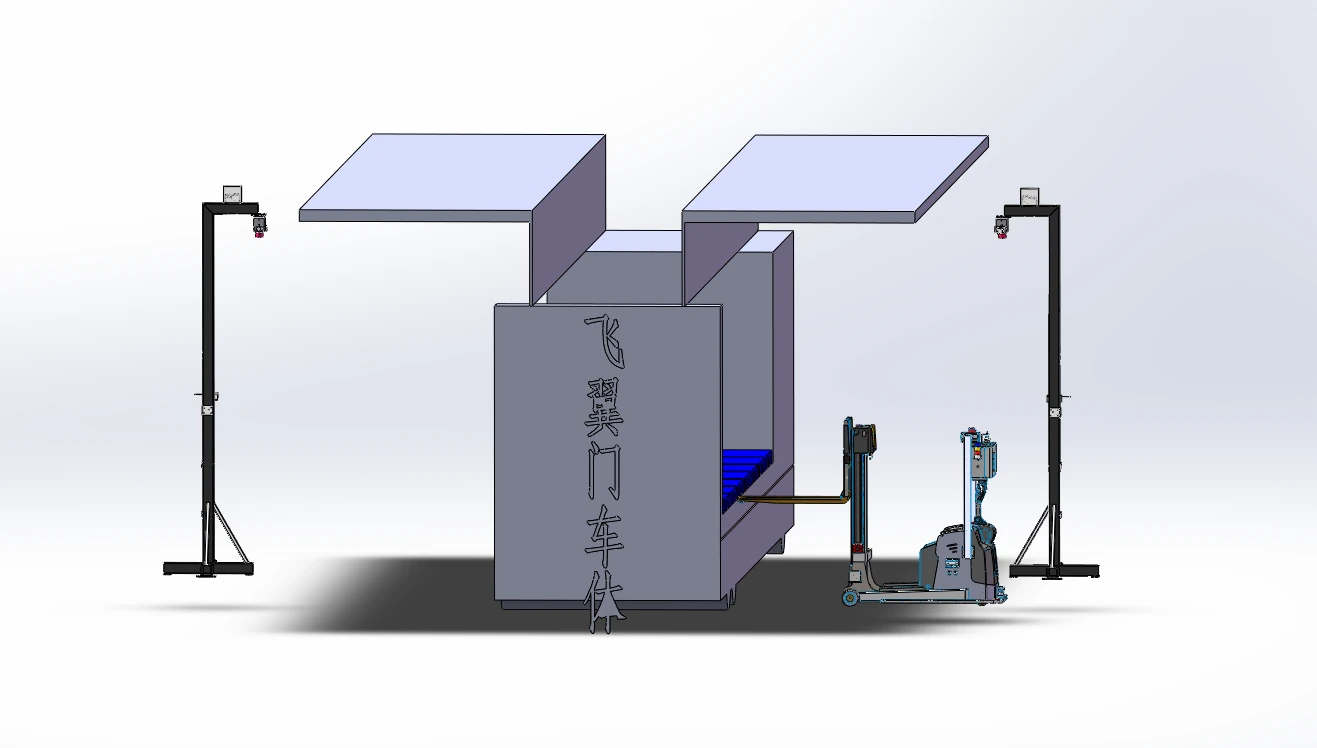
适用于大中型货车、平板车等装卸场景。感知方式与安装位置需根据车型和现场作业条件配置。
系统展示
产品优势
- 粗定位与精定位分阶段提取车辆和装卸位置。
- 车板姿态输出反馈高度、角点坐标与偏航角。
- 闭环控制对接通过 RPC 与 AGV 控制系统交互。
技术参数
左右滑动可查看完整参数。
| 项目 | 配置与参数 |
|---|---|
| 感知方案 | 相机 / 激光,按车型与场景配置 |
| 参考识别区域 | 10 × 20 m |
| 参考识别精度 | ±10 mm |
| 参考识别角度 | ±1° |
| 参考调整精度 | ±10 mm |
| 参考感知供电 | DC 24 V / 2 A |
| 输出与通信 | 车板高度、四角点世界坐标、偏航角;RPC 通信 |
参数为文档中的参考方案;相机、激光及调整机构的组合需按现场确定。