产品介绍
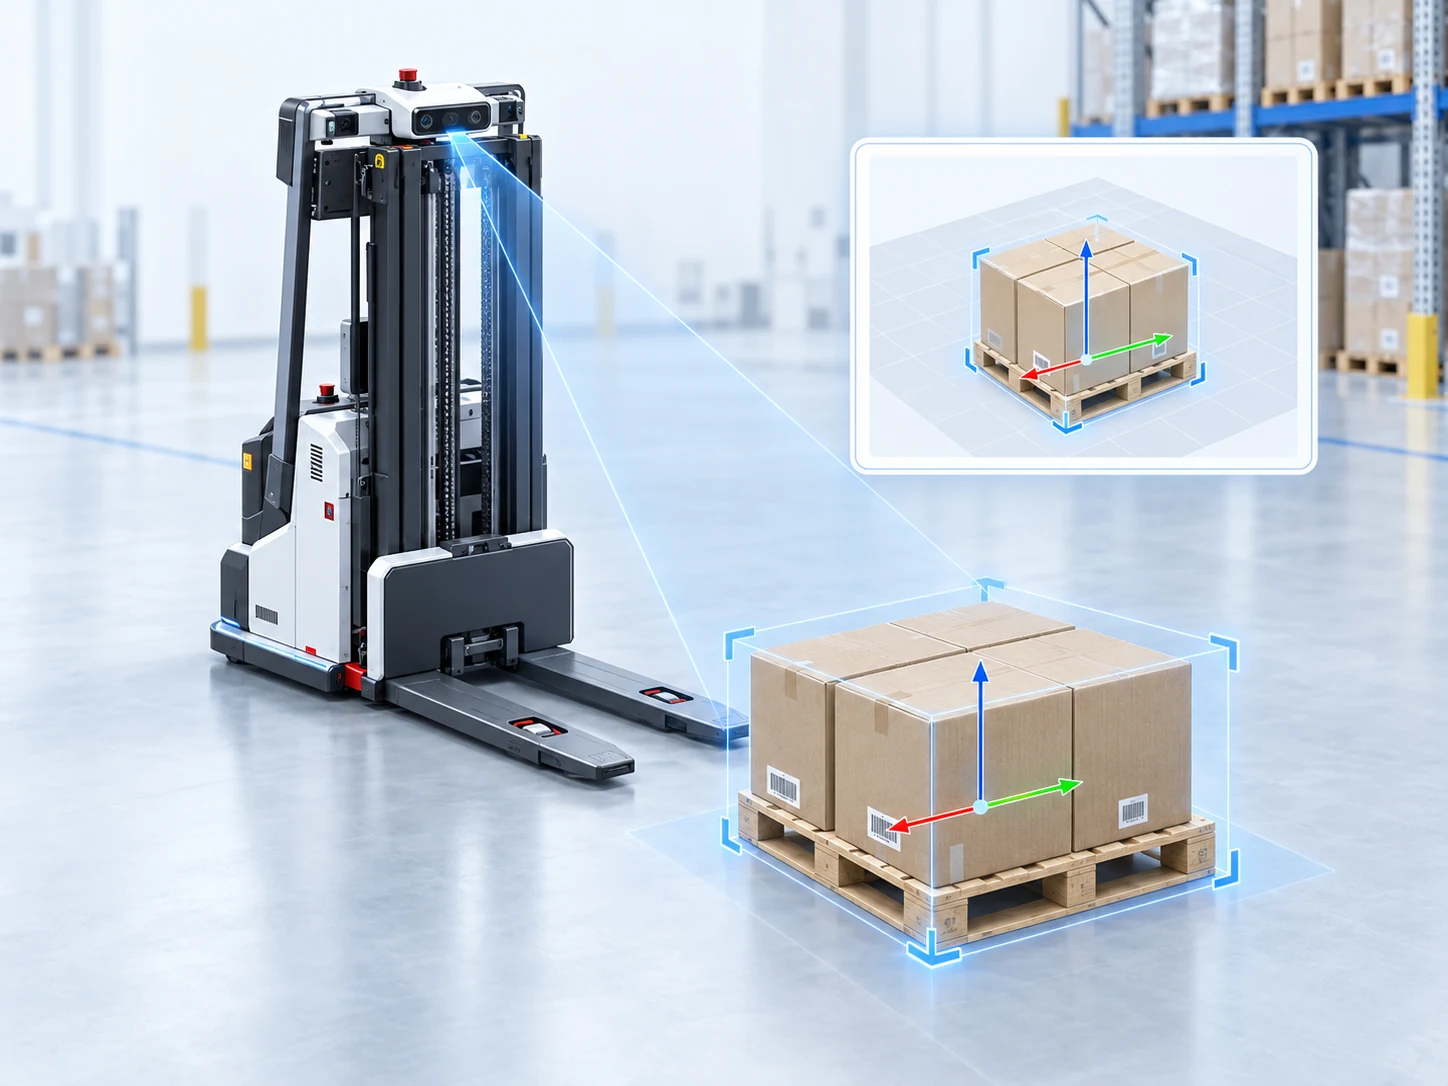
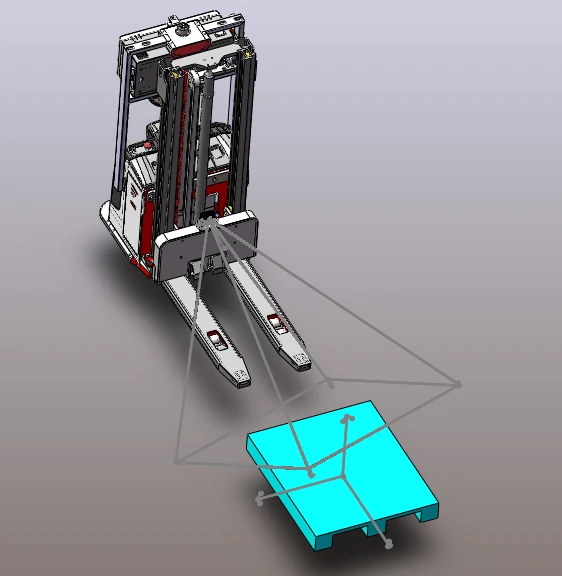
系统基于 TOF 深度相机识别托盘,计算目标的位置与姿态,帮助 AGV 在取货前调整行驶方向和对准位置。
适用于不同类型的 AGV 叉车,可独立运行并对接车辆控制系统。
工作流程
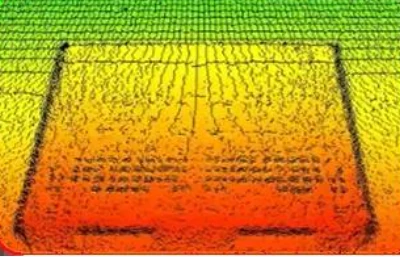
- 采集 RGB、深度图像与相机内参,利用 ONNX 深度学习模型检测托盘。
- 结合深度信息计算托盘三维坐标与主方向角。
- 输出 X、Y、Z 与角度信息,由控制系统调整 AGV 线路和取货姿态。
适用场景
适用于塑料托盘、钢制托盘和非标托盘的自动叉取,以及来料摆放位置存在偏差的搬运作业。
系统展示
产品优势
- 三维位姿输出反馈位置、高度与方向角信息。
- 多类型托盘支持标准塑料、钢制与非标托盘识别。
- 控制系统对接由 AGV 控制系统根据识别结果完成对准。
技术参数
左右滑动可查看完整参数。
| 项目 | 配置与参数 |
|---|---|
| 相机类型 / 技术原理 | TOF / iTOF,红外激光 |
| 相机供电 | DC 24 V / 1 A |
| 识别与调整范围 | X / Y:±400 mm;Z:±200 mm |
| 识别精度 | ±10 mm |
| 平面识别角度 | ±30° |
| 调整精度 | ±10 mm |
| 前置调整点距离 | ≥2500 mm |
参数对应文档中的相机与调整方案,实际应用需结合托盘形状、安装位置和车辆控制配置。